E-Profiler 내부 세미나2026 · 11 · 12
AI EXPLAINED · 비전공자용

사진 한 장이숫자와 그래프가되기까지

E-Profiler의 AI는 무엇을 보고, 사람에게 어떻게 배우고, 이미지에서 무엇을 찾아, 어떻게 수치로 바꾸는가
라벨링학습분할(Segmentation)계측모니터링
웨이퍼 엣지 경계가 수평으로 지나는 회색조 전자현미경 스타일 이미지
SAM2 · mask → width
이미지: 논문 패키지의 공개용 재현 이미지(실측 양산 이미지 아님)
오늘의 지도5 Questions

결과 화면 뒤에 숨은 다섯 개의 질문

Q1

무엇을 보나

장비가 찍은 웨이퍼 둘레 사진. 장비마다 다르게 찍혀서 먼저 방향·크기를 맞춥니다.

→ 3장
Q2

누가 가르치나

엔지니어가 다각형으로 칠하고 브러시·지우개로 다듬어 '정답 마스크'를 만듭니다.

→ 4–7장
Q3

어떻게 배우나

정답과 예측의 차이를 줄이도록 모델 일부를 조금씩 조정합니다.

→ 8–9장
Q4

무엇을 찾나

새 이미지에서 목표 영역의 경계를 픽셀 단위로 칠합니다.

→ 10장
Q5

어떻게 숫자가 되나

칠한 영역의 폭을 자로 재고, 웨이퍼 위치별로 모아 그래프로 그립니다.

→ 11–13장
E-Profiler · AI는 어떻게 결과를 만드는가
Q1 · 무엇을 보나Normalization

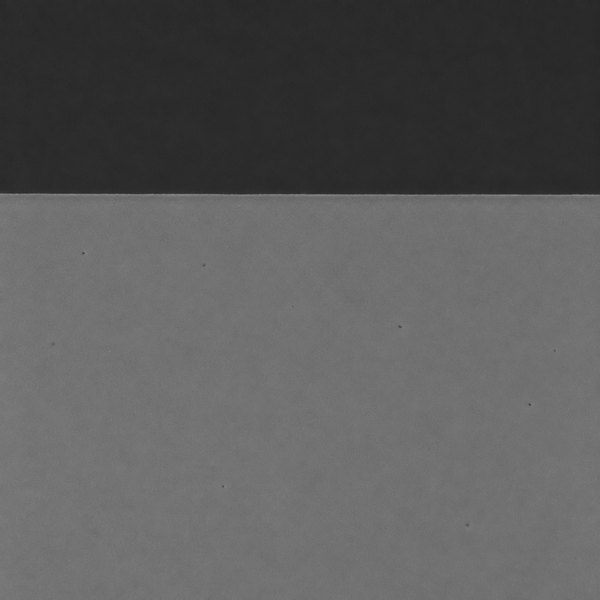
같은 엣지도 장비마다 다르게 찍힌다

표준 조건 엣지A
표준
경계가 선명하고 수평
저대비 엣지B
저대비
위·아래 밝기 차이가 작음
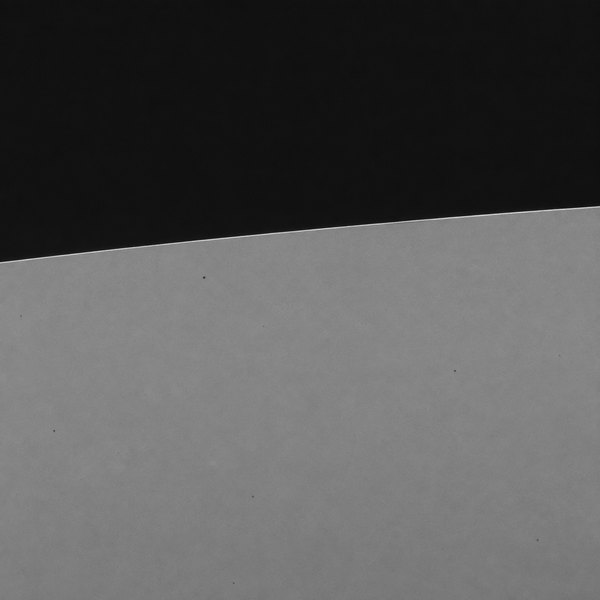
기울고 휘어진 엣지C
기울기·곡률
경계가 비스듬하고 휘어 있음
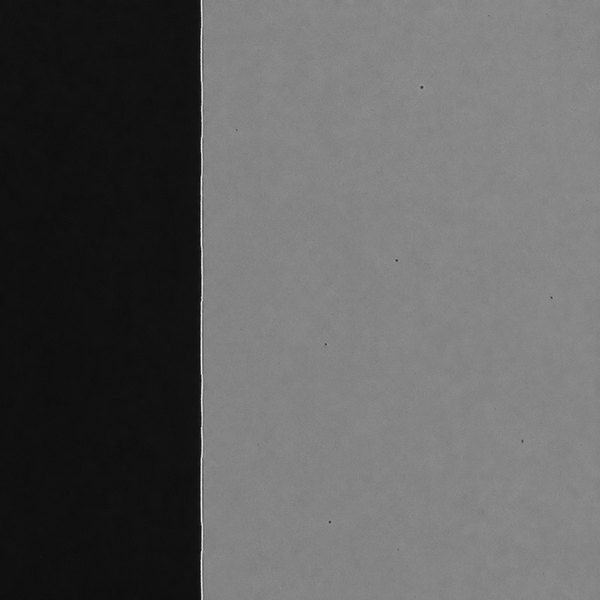
세로 방향 엣지D
다른 방향
경계가 세로로 놓임
① 방향·크기 맞추기장비 종류에 따라 축소 후 90° 회전 등. 같은 변환을 정답 마스크에도 똑같이 적용.
② 스케일 정보 보존촬영 배율을 기록해 두어야 픽셀 거리를 µm로 되돌릴 수 있음.
③ 되돌릴 수 있는 변환결과를 원본 프레임·웨이퍼 위치로 역변환 → 맵과 트렌드에 연결.
논문 §2.1 · 그림 2TRAINING_INFERENCE_METHODOLOGY.md · VISEDGE 회전 규칙
이미지 A–D: 논문 그림 2 제작에 쓰인 공개용 재현 래스터(실측 데이터 아님)
Q4 · 무엇을 찾나 (미리보기)3 Vision Tasks

숫자를 재려면 픽셀 단위로 칠해야 한다

이 사진은 → 결함 유형 X

분류 · Classification

사진 한 장에 이름표 하나. E-Profiler에서는 알려진 결함 유형 판별 (EfficientNet / EVA).

대상

탐지 · Detection

대상의 위치를 상자로 표시. 작고 흐린 미세 결함 후보를 찾는 역할 (YOLO 계열).

분할 · Segmentation

픽셀마다 '목표 영역인가?'를 0/1로 칠함. 경계가 정확해야 폭·두께 계측이 가능 → 오늘의 주인공 (SAM2 계열).

논문 §2.2 · §2.4 — 상자·라벨은 설명용 표시
Q2 · 누가 가르치나SAM2.1 Hiera B+

점 하나를 찍으면 영역을 칠해 주는 모델, SAM2

🔒 이미지 인코더 — 고정대규모 사전학습으로 '사물의 모양'을 이미 아는 큰 눈. 우리 학습에서는 건드리지 않음.
✎ 프롬프트 인코더 — 학습사람이 찍은 점(좌표+양성/음성)을 모델이 이해하는 신호로 변환.
✎ 마스크 디코더 — 학습이미지 특징 + 점 신호 → 마스크 후보 3장과 각 신뢰도 점수.
edge_trainer_web · README (SAM2.1 Hiera B+)METHODOLOGY · image encoder 동결
E-Profiler · AI는 어떻게 결과를 만드는가
Q2 · 누가 가르치나 — 라벨링 실연Edge Trainer 실제 흐름 재현
1 라벨2 보정3 저장4 학습
다각형지우개브러시클릭 추론

0
이 세션의 학습 샘플
직접 라벨 0개 · 자동 추론 0개
바탕 이미지: 공개용 재현 래스터 · 다각형 오차 위치는 보정 과정을 보여 주기 위한 연출
Q2 · 누가 가르치나실제 Edge Trainer 화면

처음엔 다각형으로 직접, 모델이 생기면 초안을 고친다
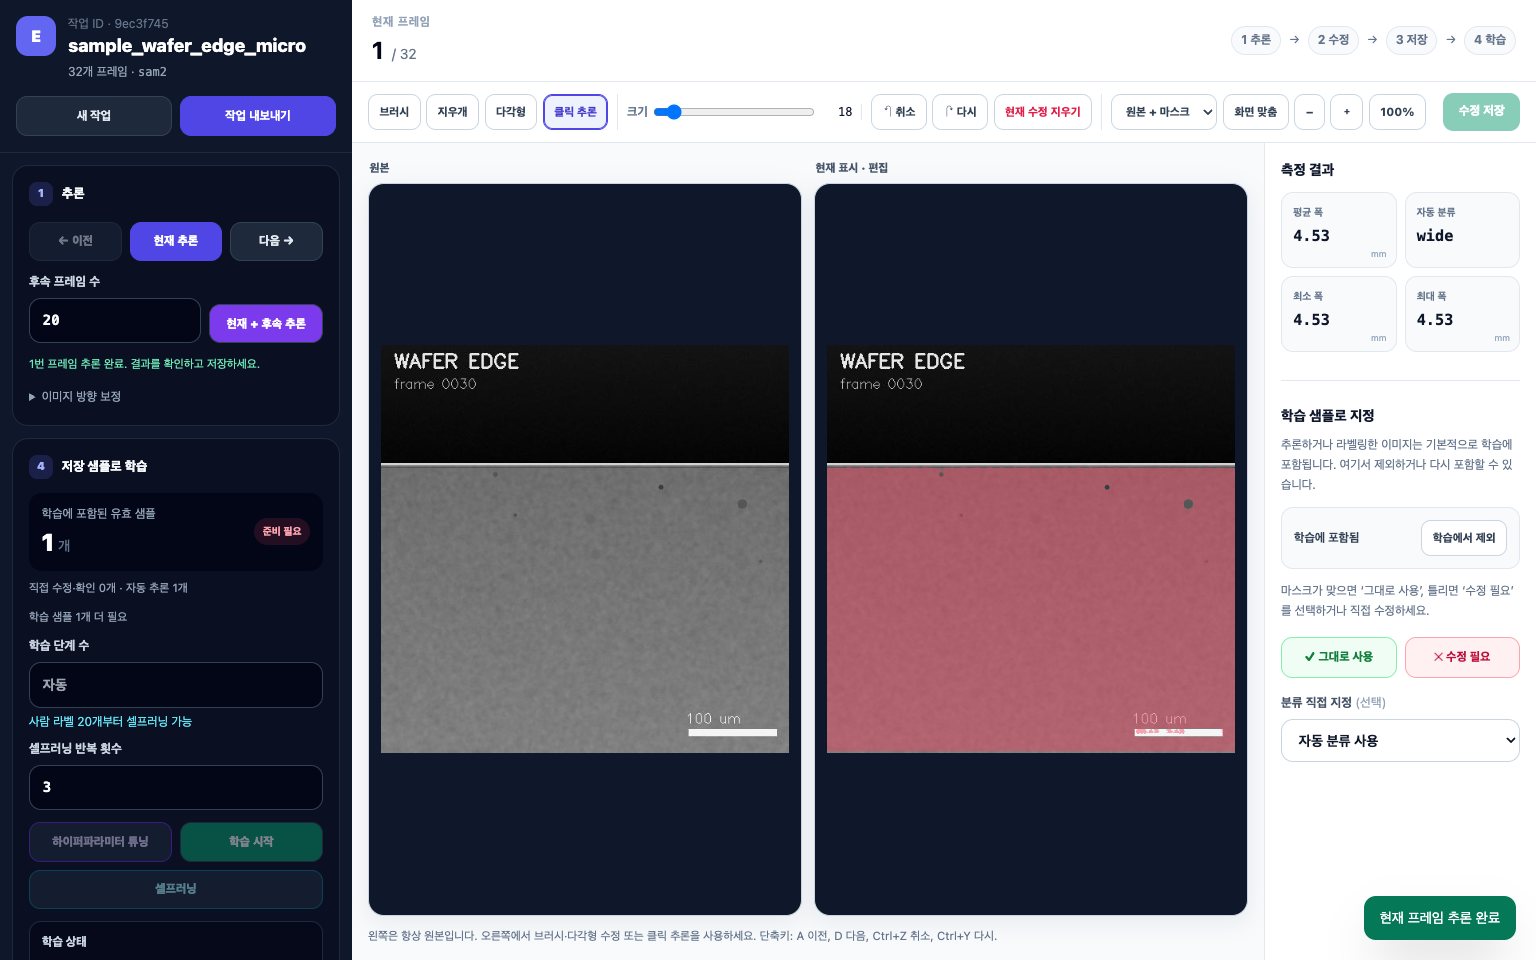
Edge Trainer 웹 실제 화면: 좌측 작업 패널, 중앙 원본과 마스크 편집 화면, 우측 측정 결과와 판정 버튼
① 현재 추론
② 다각형·브러시·지우개 (+클릭 추론)
③ 측정값
④ 판정
✓
그대로 사용

예측 마스크를 그대로 학습 샘플로 저장 (accept_pred).

✕
수정 필요

'확인이 필요한 프레임' 목록에 올림 → 다각형·브러시·지우개로 고친 뒤 '수정 저장'.

–
학습에서 제외

판단이 어려운 프레임은 학습 샘플에서 뺄 수 있음.

i
사람 수정 ≠ 자동 결과

사람 검증 없는 자동 마스크는 따로 셉니다. 셀프러닝은 사람 라벨이 충분할 때(화면 기준 20개~)만 가능.

화면: edge_trainer_web e2e 실모델 테스트 캡처 (앱 내장 샘플 세션) · session.html / app.js
Q3 · 어떻게 배우나Fine-tuning

예측 → 정답과 비교 → 아주 조금 고치기, 반복

무엇을 고치나프롬프트 인코더 + 마스크 디코더만. 이미지 인코더는 동결.
얼마나 조금학습률 2×10⁻⁵ — 한 번에 아주 작은 보폭.
점 무작위화매 단계 양성·음성 점 1~10개를 새로 뽑음 → 특정 클릭 위치에 의존하지 않음.
변형 노출마스크 중심 크롭, 뒤집기, 밝기·대비·색 변화.
매번 원점에서재학습은 항상 원본 SAM2 base에서 시작 — 이전 결과 위에 덧칠하지 않음.
반복할수록 줄어드는 '차이(손실)' — 개념 그래프
논문 §2.2 · §6.4 (AdamW, lr 2×10⁻⁵) · METHODOLOGY 최적화 범위 · 손실 막대는 개념 표시
Q3 · 어떻게 배우나Validation & Promotion

시험은 안 본 문제로

겹침0.00
IoU = 교집합(겹친 칸) ÷ 합집합(둘 중 하나라도 칠해진 칸)

데이터 나누기

정답 수에 따라 검증용을 따로 떼어 둠. 같은 lot·sequence는 한쪽에만.

학습 ~80%
검증 ~20%

2~4개: 겹치지 않게 분리 · 5~9개: 검증 2개 고정 · 10개 이상: 약 20%

승격 관문

후보 모델
같은 검증 이미지로 IoU·Dice 측정
⇄
현재 사용 모델
VISEDGE는 배포 IoU가 1%p 이상 떨어지면 승격 거부
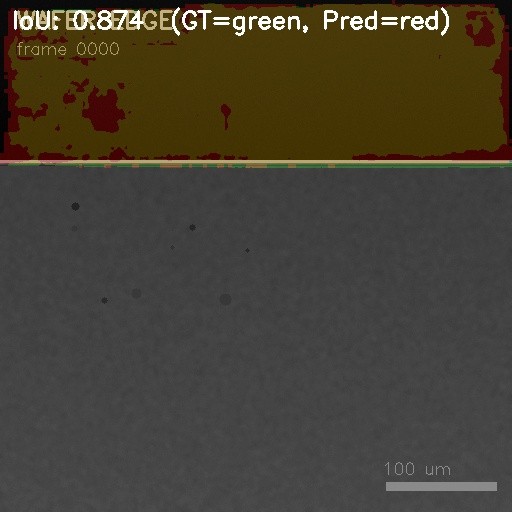
Edge Trainer가 저장한 학습 검증 시각화: 정답(초록)과 예측(빨강) 겹침, IoU 0.874

Edge Trainer가 실제로 남긴 검증 그림(정답=초록, 예측=빨강). 앱 내장 합성 샘플의 5 step 기록이라 IoU 0.874는 기능 확인용일 뿐 제품 성능이 아닙니다.

METHODOLOGY · 데이터 수별 정책 / 배포 정렬 · data/sessions/cb1961f3/models/iou_visualize
Q4 · 무엇을 찾나Inference

현장에서는 사람 대신 규칙이 점을 찍는다

STEP 1

정규화된 새 이미지

학습 때와 같은 방향·크기 규칙 적용.

STEP 2

자동 프롬프트

중심에서 가로폭의 1/6 오른쪽, 같은 양성점 2개 · 음성점 없음.

STEP 3

후보 3장 + 점수

SAM2 multimask 출력. 신뢰도 높은 순으로 합치고, 15% 넘게 겹치는 후보는 제외.

STEP 4

정리된 최종 마스크

5,000px 미만 조각 제거 → 계측으로 전달.

METHODOLOGY · 배포 프롬프트 / 배포 평가논문 §2.2 작은 연결요소 제거
패널: 재현 래스터를 90° 회전해 경계를 세로로 둔 예시 · 후보 마스크 모양과 점수는 설명용
Q5 · 어떻게 숫자가 되나Mask → Metrology

칠한 영역에 가로줄 자를 댄다

각 줄에서 마스크의 가장 왼쪽·오른쪽 픽셀을 찾아 거리를 잰다. 위아래 가장자리 30px는 피하고, 줄들을 고르게 뽑는다.

폭 = (오른쪽 x − 왼쪽 x) 픽셀
    × 장비 스케일(µm / 픽셀)
–
평균 폭 (px)
–
최소 폭 (px)
–
최대 폭 (px)

논문: 이미지당 유효 줄 약 30개 · Edge Trainer 기본 50줄 (결정적 간격). 최대−최소 폭은 EBR 이동 같은 불균일 신호. 숫자는 이 그림 속 가상 마스크 기준.

논문 §2.2 · edge_trainer_web app/core/measure.py (_sample_coord, measure_edge_width)
Q5 · 어떻게 그래프가 되나E-Profiler Web

360개의 숫자가 모이면 웨이퍼 한 장의 지도

lot_id · slot_id · scan_time · step · device
defect_no (둘레 위 위치 번호) → angle = (번호−최소) × 360 / 개수
distance (AI 계측값) → x = d·cos θ, y = d·sin θ
①
주간 평균 Distance · 주간 평균 편심

라인 전체 추세를 한눈에.

③
Step / Device 평균 Distance

어느 공정·장비가 튀는지. 클릭 → ④

④
시계열

시간에 따라 값이 어떻게 움직였는지. 점 클릭 → ⑤

⑤
Wafer Plot + Edge Strip

그 웨이퍼의 둘레 분포, 선택 → 원본 이미지

SamTrain/edgewebui_simple · services/chart.py (calculate_angles_from_defect_no, 편심 가중 중심) · 플롯 값은 예시 데이터
전체 그림Image → Action

세 모델, 하나의 자동 흐름

SEGMENT · 경계

SAM2 계열 분할

엣지·박막 경계를 칠함 → µm 계측. 약 300장 라벨로 미세조정, 약 50장 검증.

CLASSIFY · 종류

EfficientNet / EVA

알려진 결함 유형 판별. 자신 없는 이미지만 더 큰 EVA로 넘겨 비용 절약.

DETECT · 미세 후보

YOLO 계열 탐지

작고 흐린 이상(100µm 미만 포함)을 상자로 찾음. 약 8,000장 학습.

01수집

웨이퍼/로트 트리거로 이미지 가져오기

02정규화

방향·스케일 맞춤, 위치 키 보존

03모델 실행

분할 → 계측, 분류, 탐지

04QC·커버리지

누락·실패를 명시적으로 기록

05저장

SQL DB에 위치·버전과 함께

06대시보드·알림

트렌드, 임계값 초과 경보

웨이퍼 1장 · 360뷰 처리 상태처리 완료 촬영 누락·추론 실패 → 0이 아니라 '없음'으로 기록
논문 §2.4 · §2.5 · 그림 3 · §3.2Apache Airflow DAG · retry · task log
처리 상태 막대의 누락 위치는 예시
결과를 읽는 법Reading Guide

그래프를 볼 때 기억할 네 가지

01 · 없음 ≠ 0

빠진 데이터는 '좋아진 것'이 아니다

촬영 누락·추론 실패는 결함 0과 구분해 저장. 평균을 볼 때 몇 장의 뷰로 계산됐는지(커버리지)를 함께 확인.

02 · 원본으로 돌아가기

숫자가 이상하면 사진을 연다

모든 값은 웨이퍼 위치와 원본 이미지로 연결됨. 웹에서 시계열 → 웨이퍼 플롯 → 이미지로 drill-down.

03 · 모델도 버전이 있다

어떤 모델이 낸 값인가

결과에는 사용한 체크포인트 정보가 남음. 모델이 바뀐 날 전후로 값이 꺾였다면 공정 변화인지 모델 변화인지 구분.

04 · 라벨이 품질을 만든다

AI의 기준은 사람이 준 정답

어려운 다층 막질은 정답을 추가하며 단계적으로 보강. 이상한 결과를 발견하면 그 프레임이 다음 라벨 후보.

논문 §2.3 · §5.1 · §6.5 · METHODOLOGY 추론 메타데이터
정리Q & A

AI는 칠하고,
소프트웨어는 잰다.

그리고 그 기준은 엔지니어가 고쳐 준 정답에서 나온다.

질문 받겠습니다

01사진의 방향·크기를 맞춰 넣음
02사람이 다각형으로 칠해 정답(0/255) 저장
03차이를 줄이도록 디코더를 조금씩 학습
04새 이미지에서 경계를 픽셀 단위로 칠함
05가로줄로 폭 측정 → µm
06둘레 360개 → 웨이퍼 지도 · 트렌드
←/→ 이동 · N 발표자 노트 · F 전체화면
SPEAKER NOTES